- ENEnglish
- ZH-TW繁體中文
- ESEspañol
- DEDeutsch
- PLPolski
- NLNederlands
- FRFrançais
- HUMagyar
- ARالعربية
- SVSvenska
- FISuomi
- SKSlovenčina
- PTPortuguês
- DADansk
- ELΕλληνικά
- ITItaliano
- NBNorsk Bokmål
- RORomână
- CSČeština
- BGБългарски
- MSBahasa Melayu
- UKУкраїнська
- VITiếng Việt
- HEעִבְרִית
- JA日本語
- LTLietuvių Kalba
- HRHrvatski
- ETEesti
- LVLatviešu Valoda
- TRTürkçe
- ZH-CN简体中文
Produk
Peralatan ujian, penyelenggaraan, tayar & casis dan servis EV untuk bengkel profesional.
Semua produk Penguji Sistem Litar Automotif DM109
Peralatan Pembaikan & Pengujian Automotif
- Pembersih & Penguji Penyuntik Bahan Api
- Pengesan Kebocoran Asap
- Boreskop Berartikulasi Pintar
- Penguji Sistem Bateri
- Penguji Litar Automotif
- Penganalisis Minyak & Cecair Automotif
- Penguji Tekanan Enjin
- Penguji Palam Pencucuh
- Multimeter Diagnostik
- Penguji Persekitaran Penyelenggaraan Automotif
- Alat Pemeriksaan Kereta Terpakai
- Tolok Tekanan Berbeza Digital
Peralatan Pembaikan & Penyelenggaraan Automotif
- Bekalan Kuasa Pengaturcaraan Inverter
- Penukar Cecair Transmisi
- Mesin Pembersih Karbon Enjin
- Mesin Letupan Ais Kering
- Penukar Cecair Brek
- Penguji Sistem Penghawa Dingin
- Mesin Pemulihan & Pengisian Semula Bahan Pendingin A/C
- Penyedut & Penyalir Minyak Automotif
- Penguji & Pengisi Sistem Penyejukan
- Siri Penyimpanan Alat Bengkel
Tentang
AUTOOL mereka bentuk dan membina peralatan ujian serta penyelenggaraan automotif profesional di Shenzhen.
Tentang AUTOOL Temui AUTOOL di AAPEX & SEMA 2026
XC508Mesin Roda Penjajaran 3D
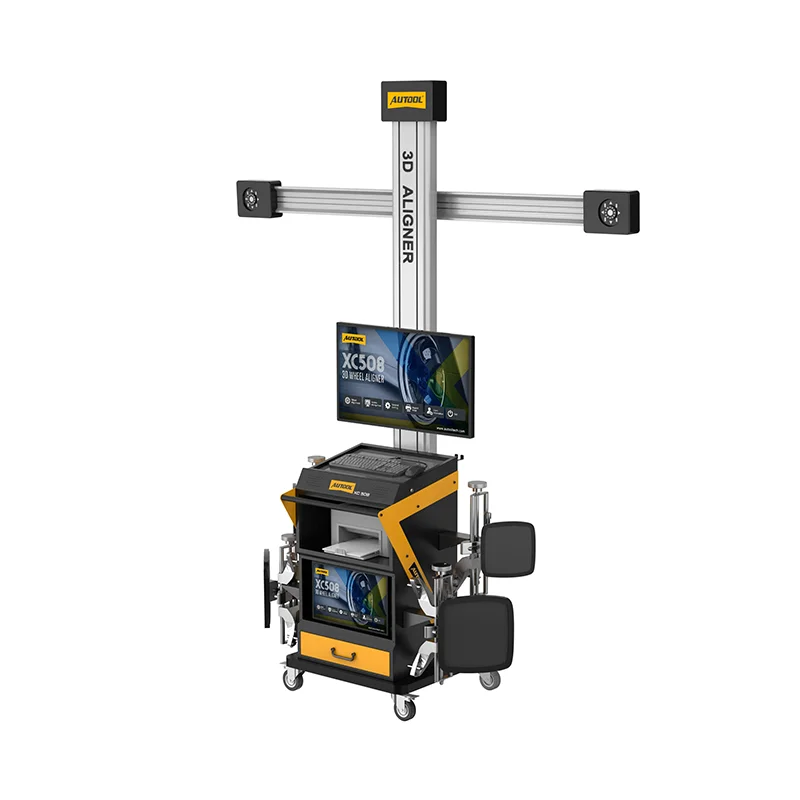
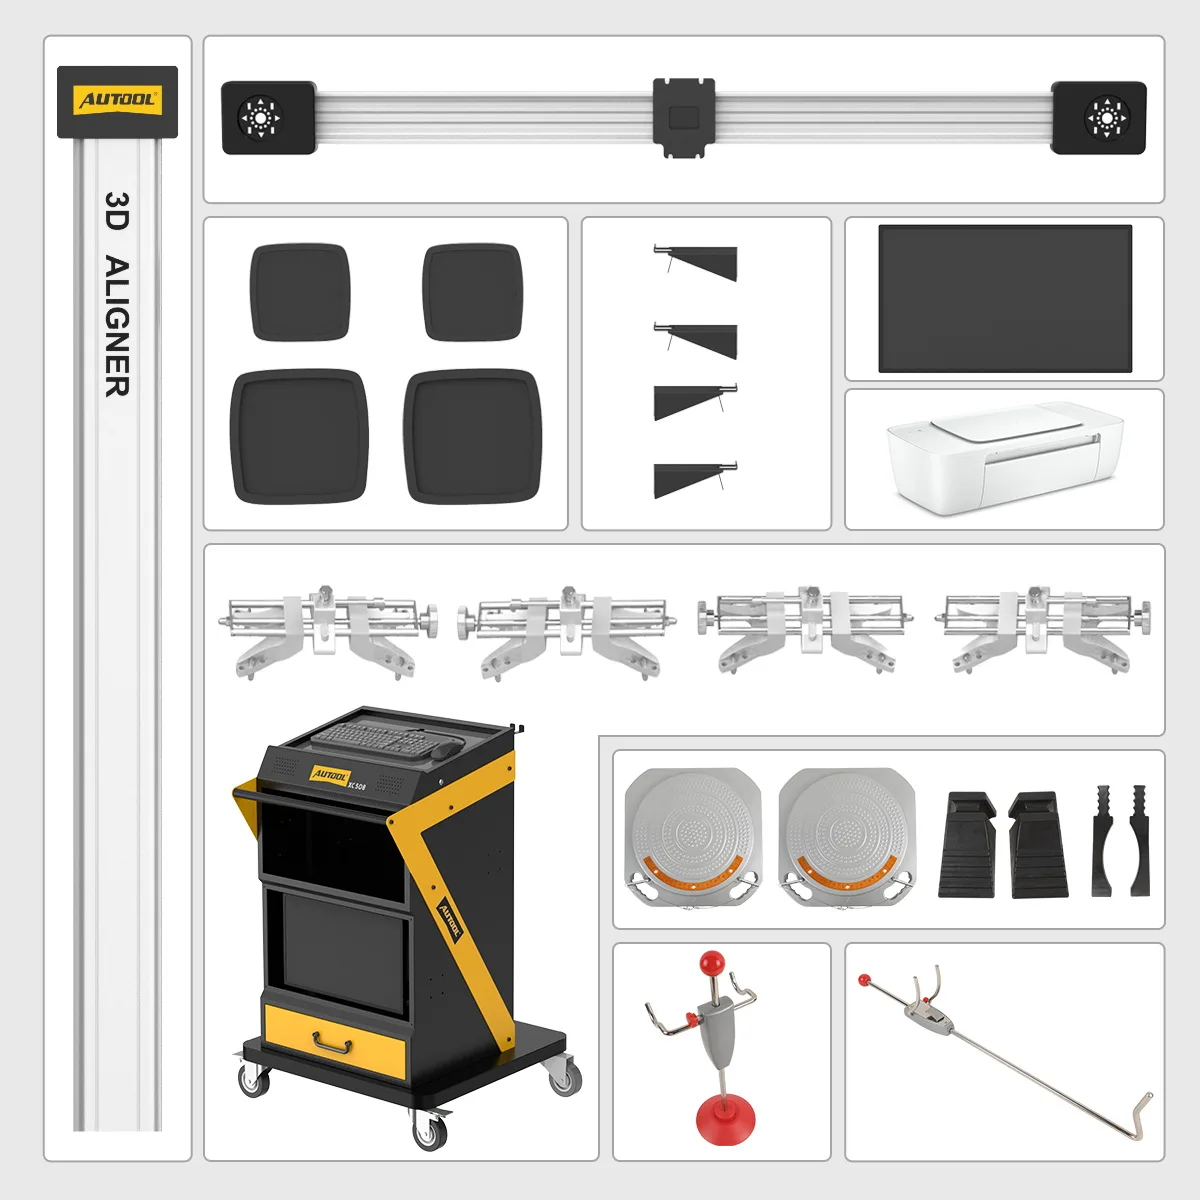
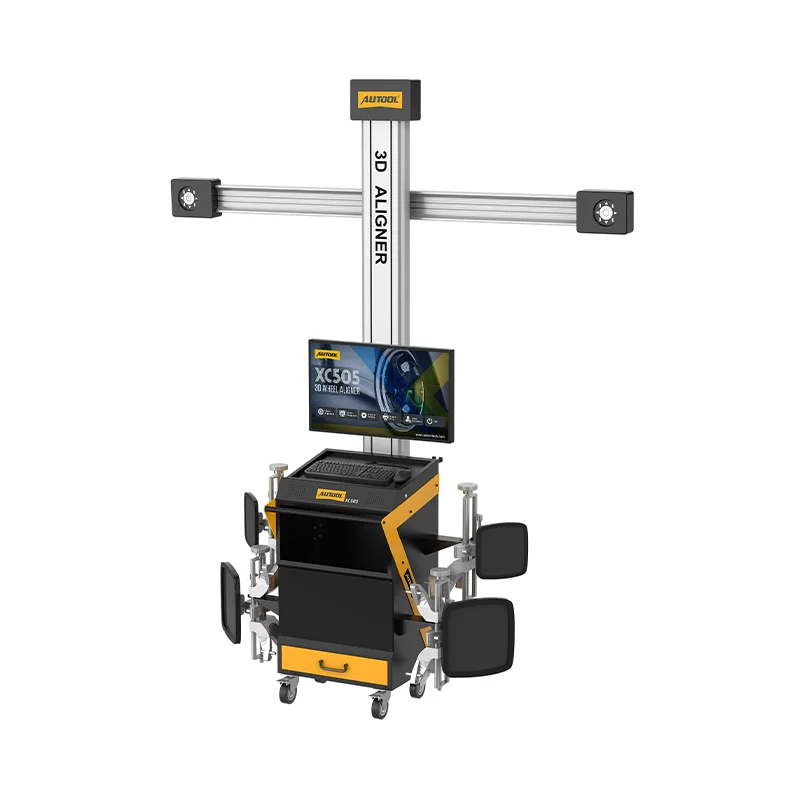
Mesin Roda Penjajaran AUTOOL XC508 3D / mesin penjajaran roda menawarkan pengukuran yang tepat dan pangkalan data kenderaan yang komprehensif.
- Prinsip Operasi
- Teknologi Pengukuran Kamera 3D
- Sasaran Kalis Air dan Tahan Jatuh Berketepatan Tinggi
- Pangkalan Data Global yang Luas
- Operasi Berpandukan Suara dan Cahaya
- Resolusi
- 1920x1080px
- Diameter Rim
- 10~23inci
XC508 secara sekilas
- Resolusi
- 1920x1080px
- Diameter Rim
- 10~23inci
Gambaran keseluruhan
Mesin Roda Penjajaran XC508 3D
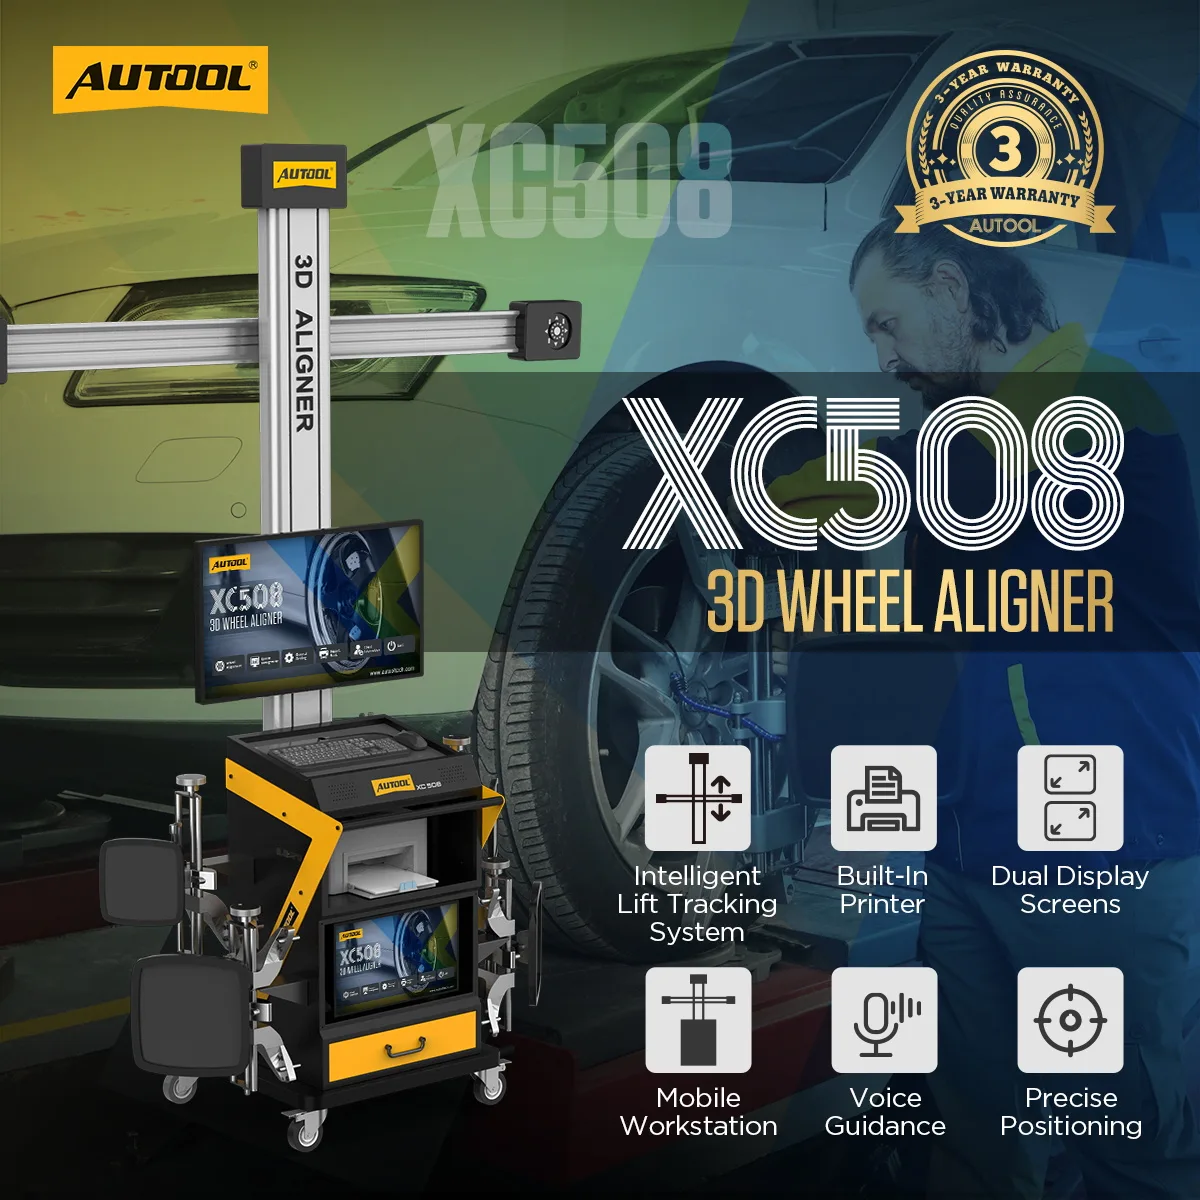
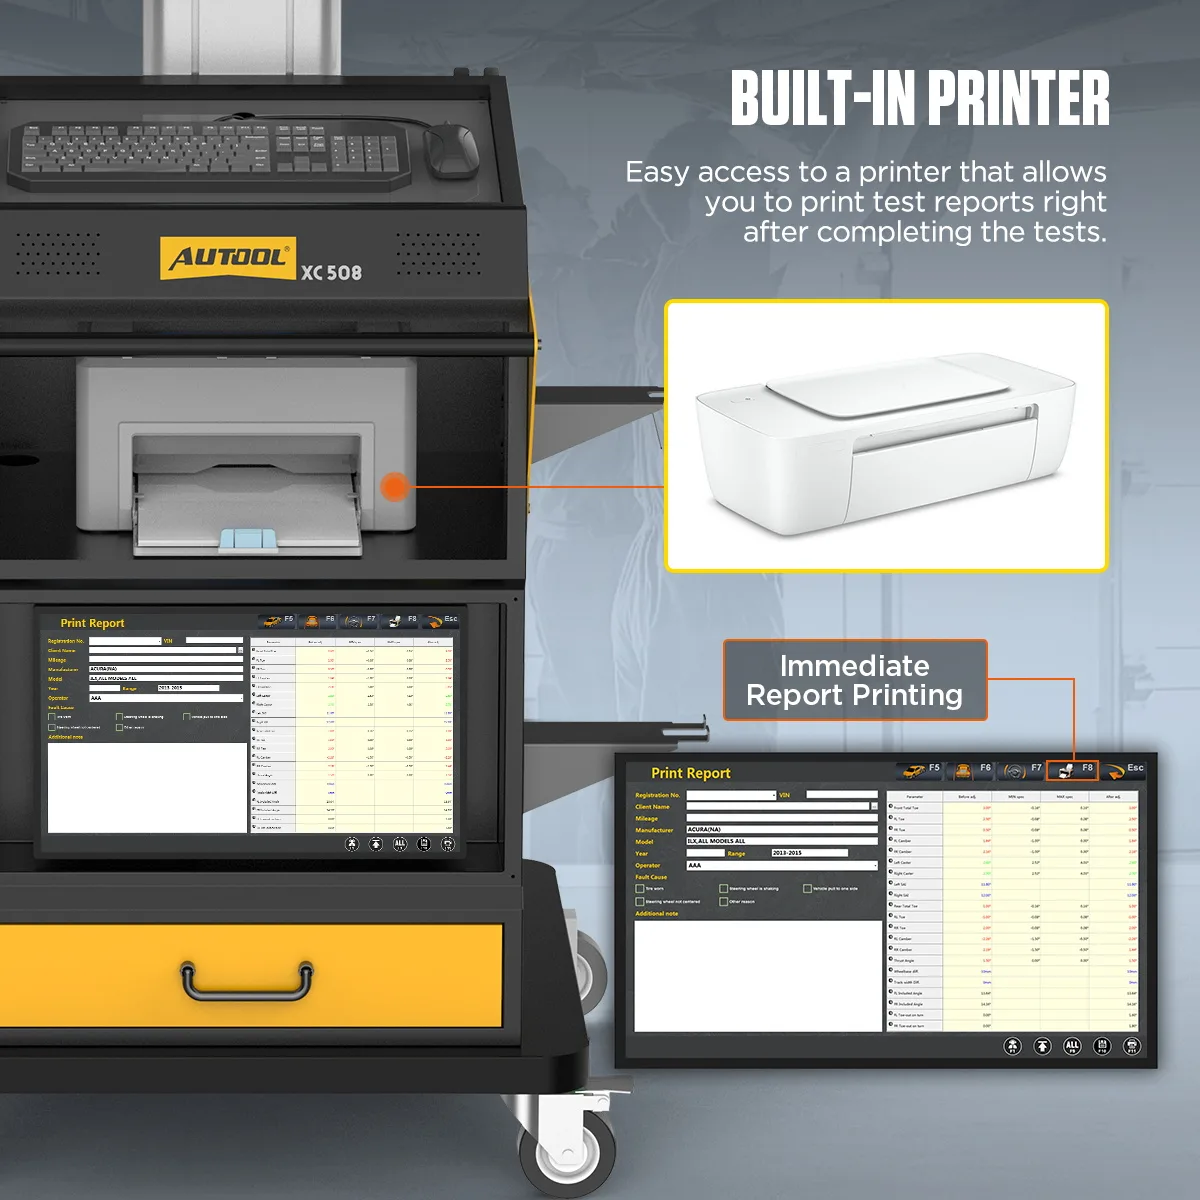
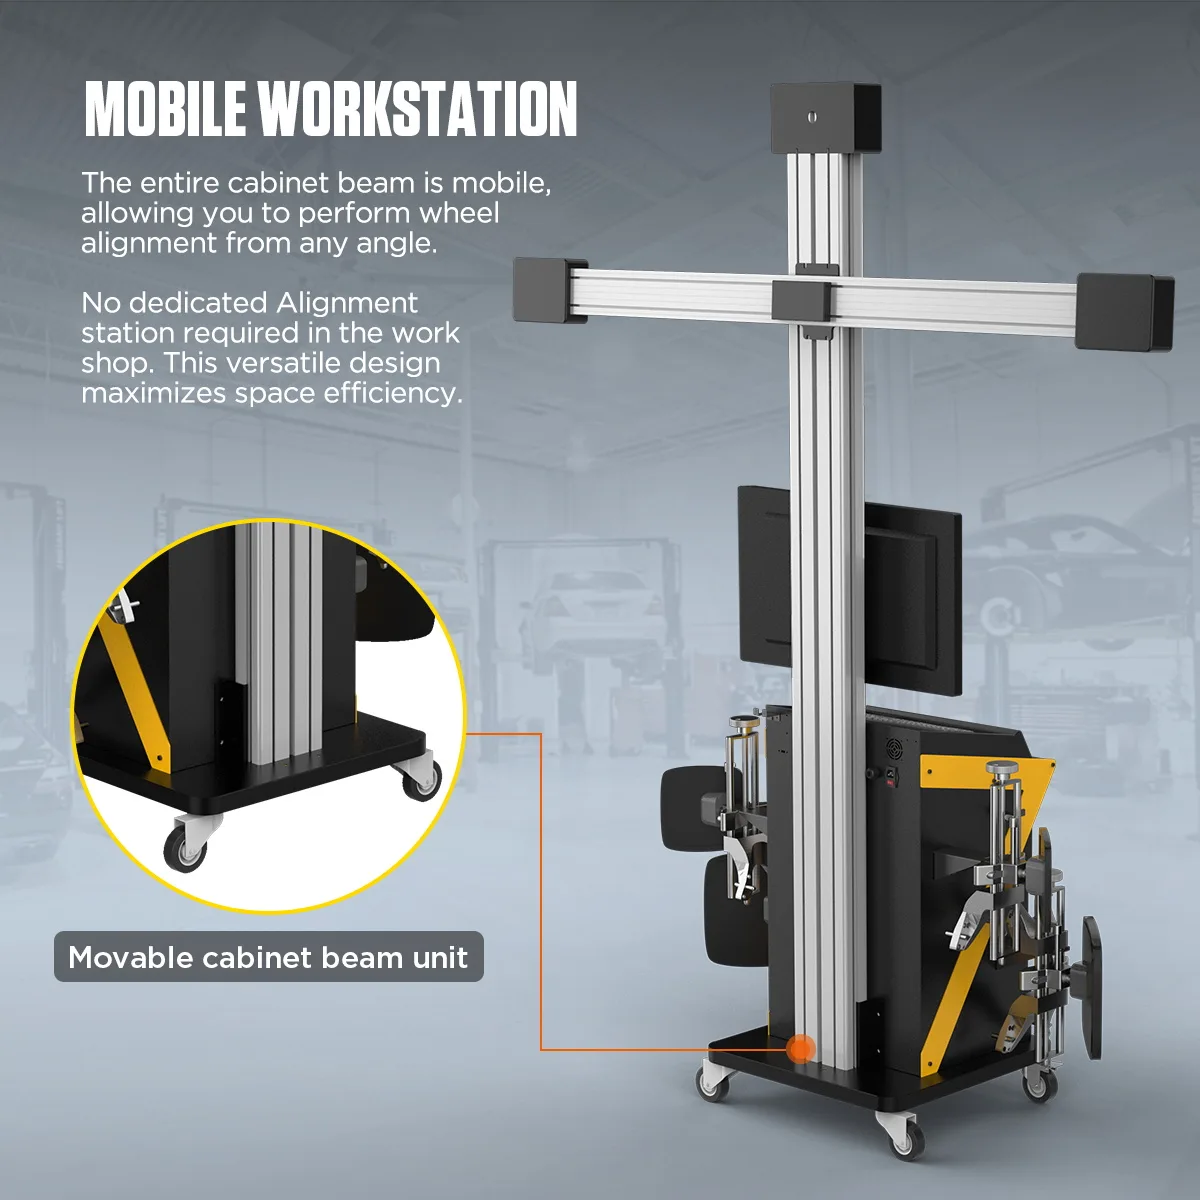
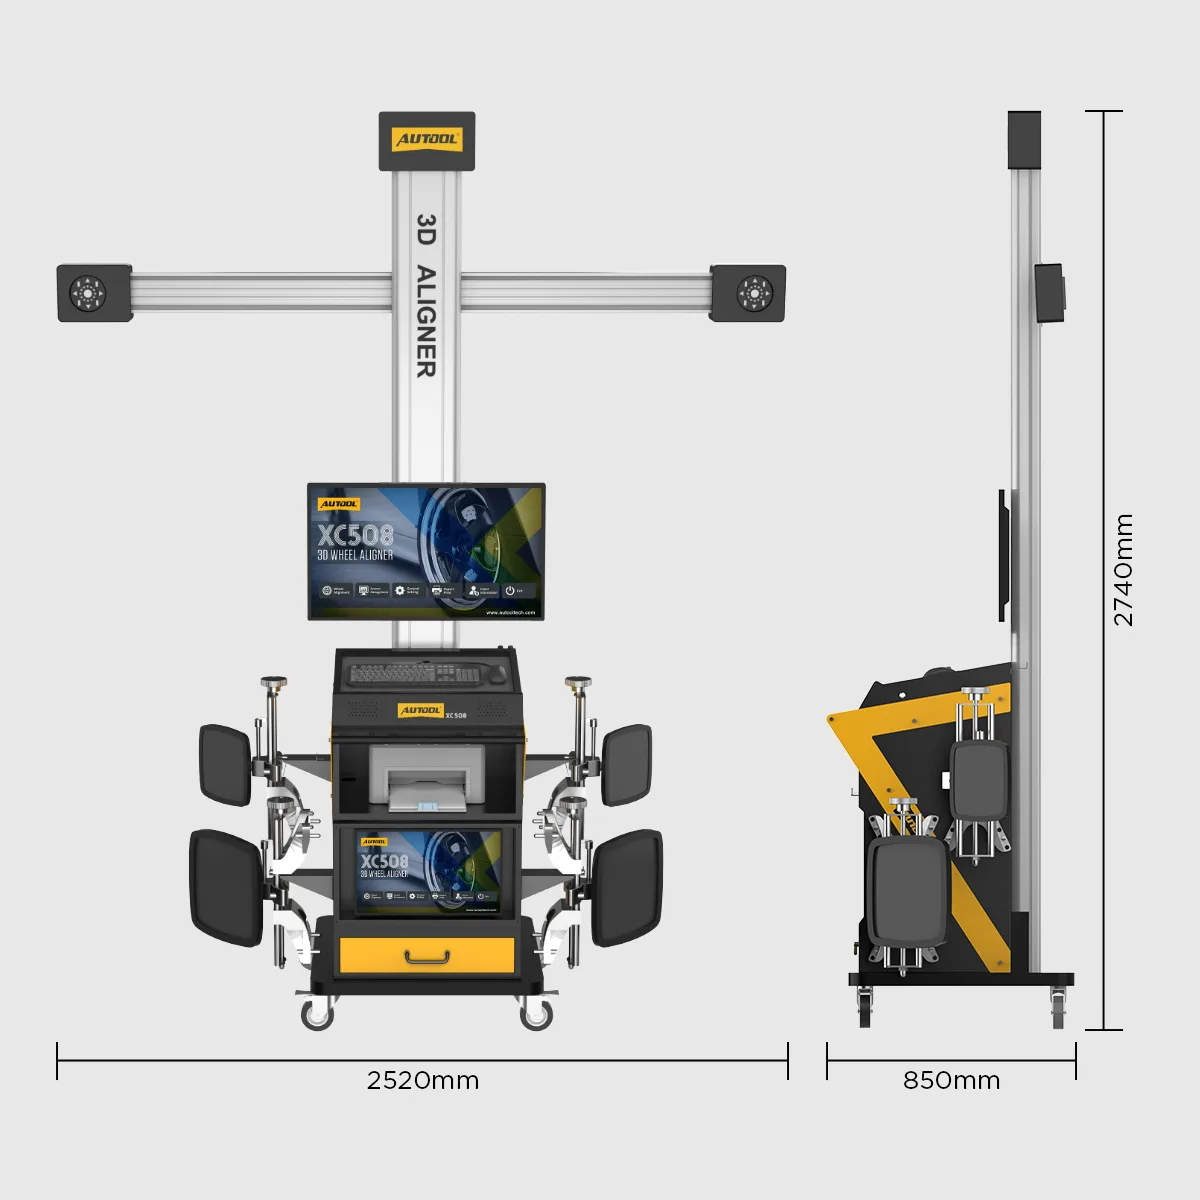
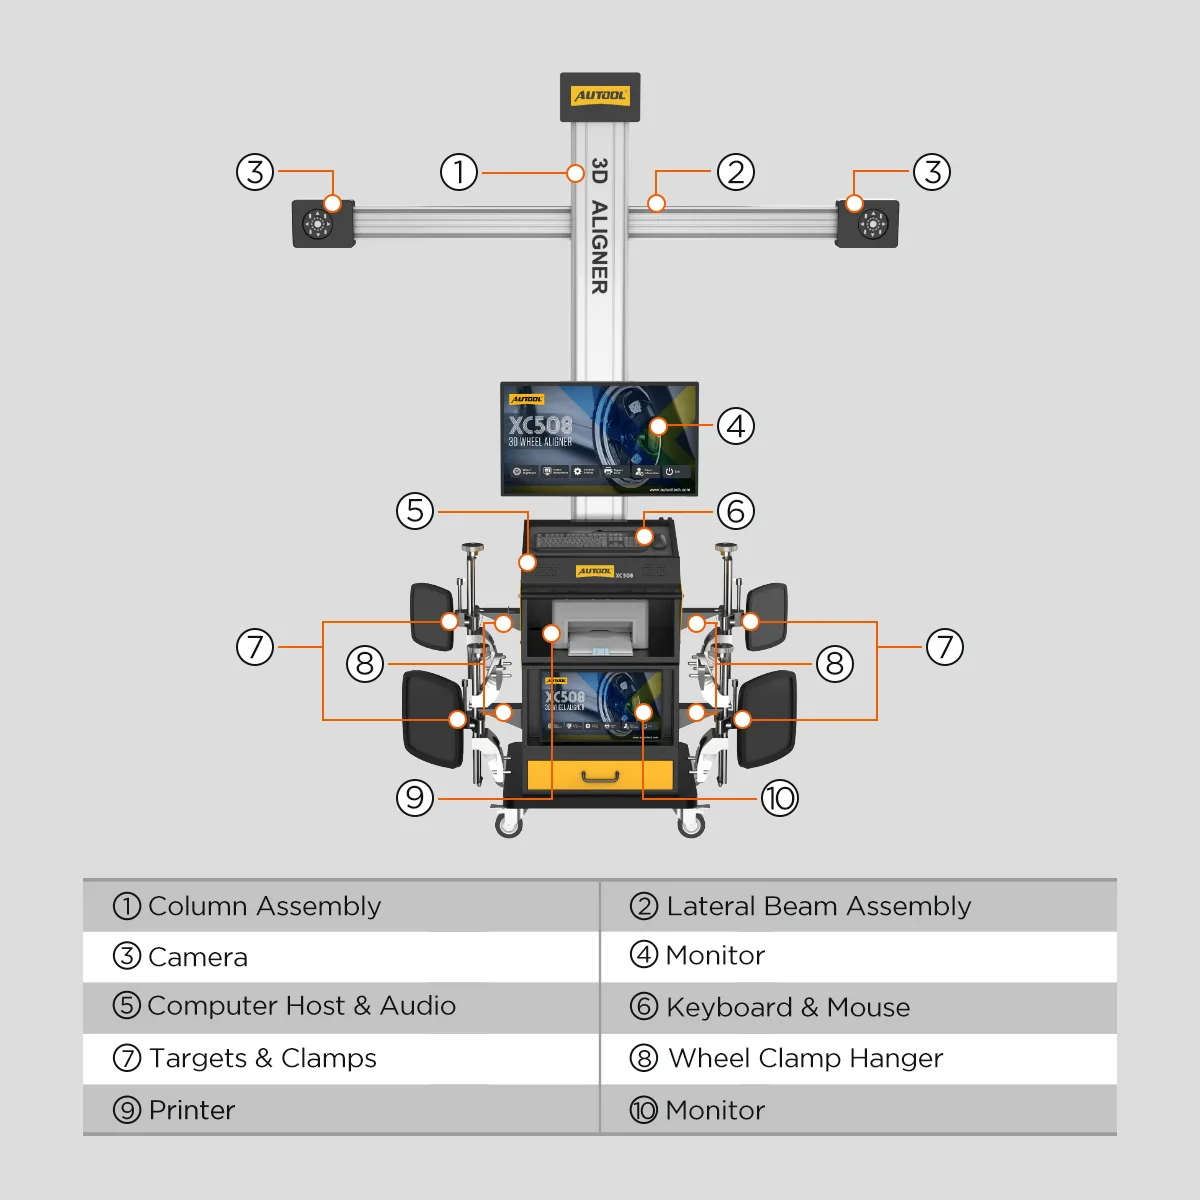
Mesin Roda Penjajaran XC508 3D menggunakan teknologi pengukuran kamera 3D termaju dengan kamera HD 5 megapiksel, membolehkan penjajaran roda yang tepat tanpa perlu menggerakkan kamera. Ia menyokong lebih 100 jenama kenderaan dan lebih 50,000 model kenderaan. Menampilkan sasaran berketepatan tinggi, kalis air dan tahan hentaman, ia tidak memerlukan penentukuran. Selain itu, mesin penjajaran tayar ini menawarkan panduan suara dan LED, pengukuran dimensi kenderaan penuh, penjejakan pintar, paparan dwi dan pencetak terbina dalam.
Prinsip Operasi
The penjajar roda ialah mesin penjajaran roda profesional yang digunakan untuk memeriksa dan melaraskan parameter penjajaran roda kenderaan. Prinsip kerjanya terutamanya merangkumi aspek berikut: menggunakan pengukuran triangulasi, kaedah pengukuran berasaskan penderia (seperti penderia fotoelektrik, penderia sudut dan pemprosesan imej kamera), pengukuran fototransistor dan PSD, serta teknologi pengukuran CCD untuk menentukan sudut, kedudukan dan jarak roda. Data mentah yang dikumpul melalui penentukuran, penapisan, analisis pemasaan dan pemodelan matematik untuk mengira parameter penjajaran roda seperti sudut toe-in, sudut camber dan sudut caster. Hasilnya kemudian diberikan kepada pengguna untuk pelarasan yang perlu. Proses ini melibatkan pemeriksaan kenderaan, pemasangan dan penentukuran peralatan, pengumpulan data, analisis dan pelarasan data, diikuti dengan pengesahan hasil pelarasan. Dengan mengukur dan melaraskan parameter penjajaran roda secara tepat, penjajar roda memberikan sokongan penting untuk penyelenggaraan dan servis kenderaan.
Ciri-ciri Mesin Penjajaran Tayar AUTOOL XC508
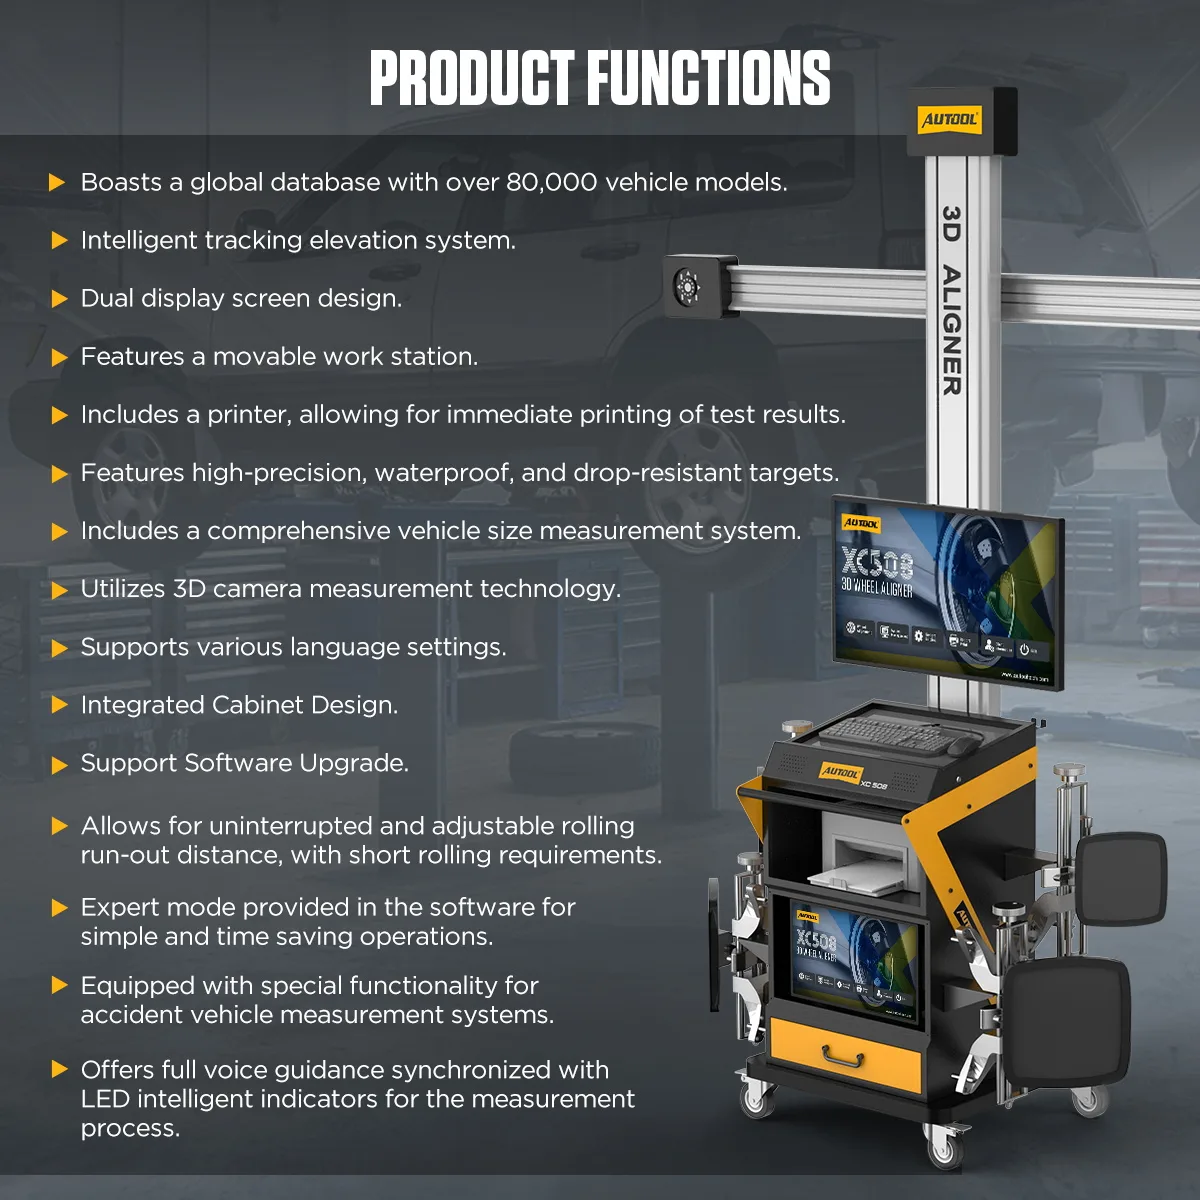
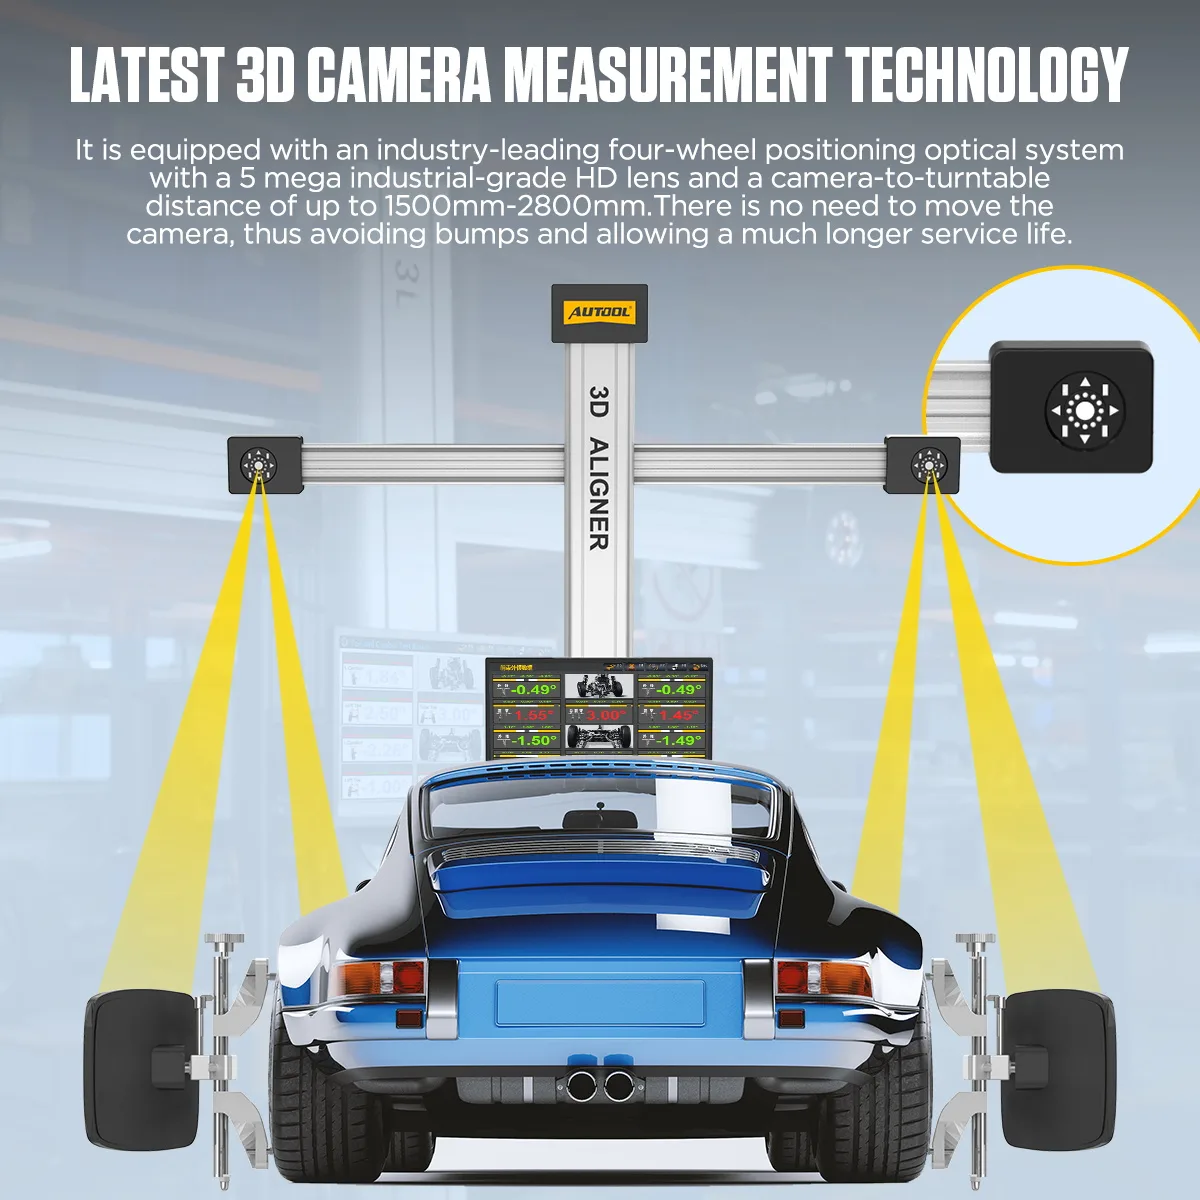
Teknologi Pengukuran Kamera 3D: The penjajaran roda dan alat pengimbang menampilkan sistem optik penjajaran empat roda terkemuka industri yang dilengkapi kamera HD gred industri 5 megapiksel. Jarak kamera ke meja putar adalah antara 1500mm hingga 2800mm, menghapuskan keperluan untuk menggerakkan kamera, mengurangkan getaran dan memanjangkan jangka hayat peralatan.
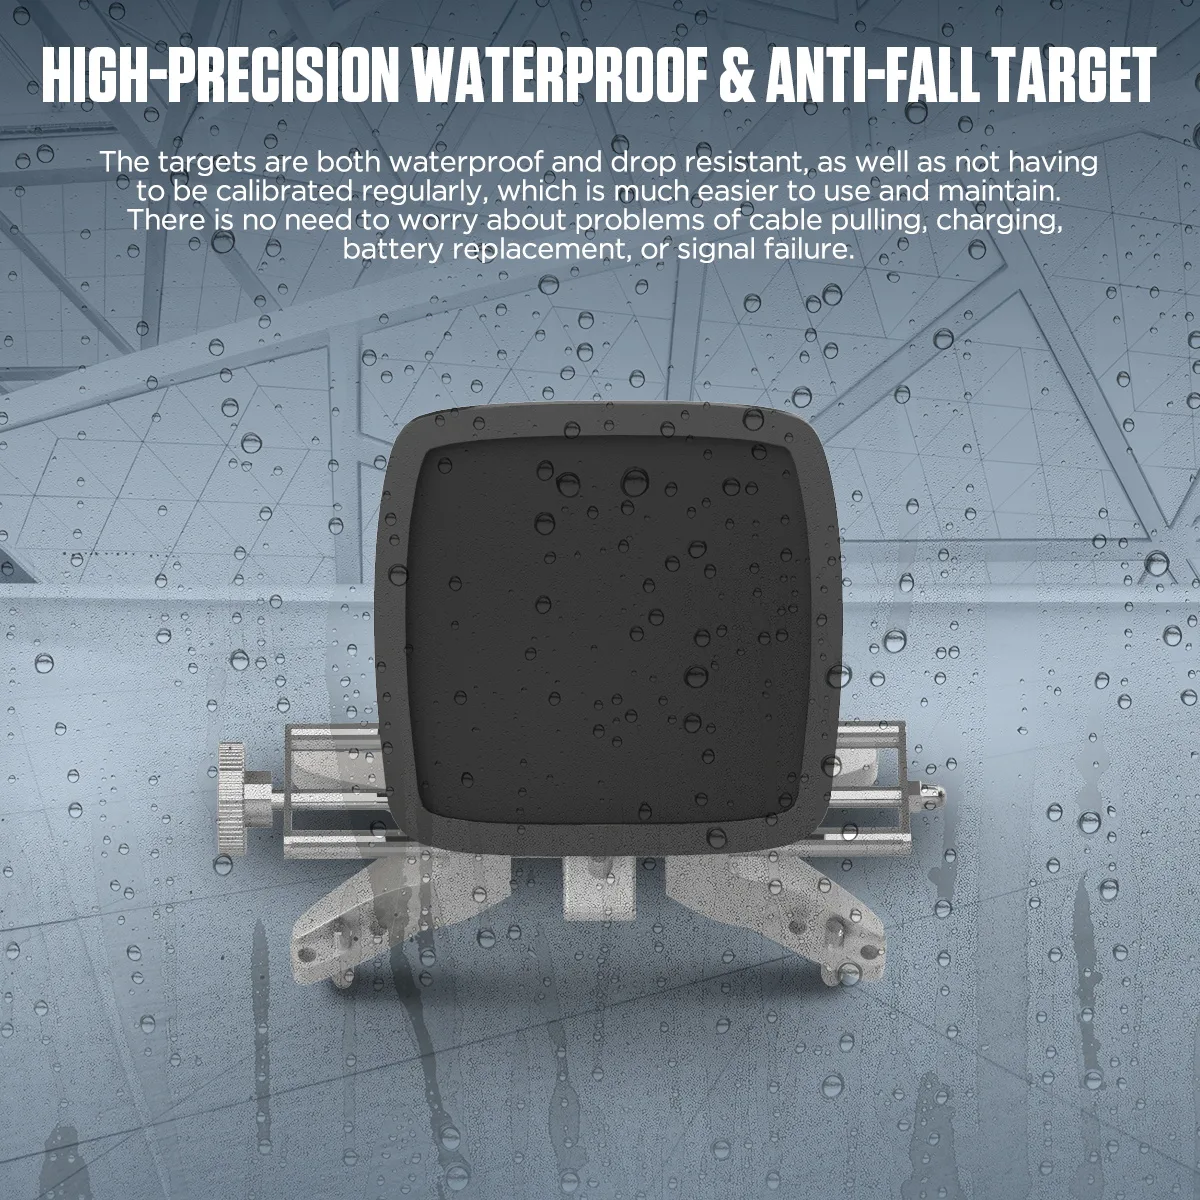
Sasaran Kalis Air dan Tahan Jatuh Berketepatan Tinggi: Dengan reka bentuk bersepadu, sasaran ini kalis air dan tahan jatuh, menghapuskan keperluan penentukuran berkala, menjadikan operasi dan penyelenggaraan lebih mudah.
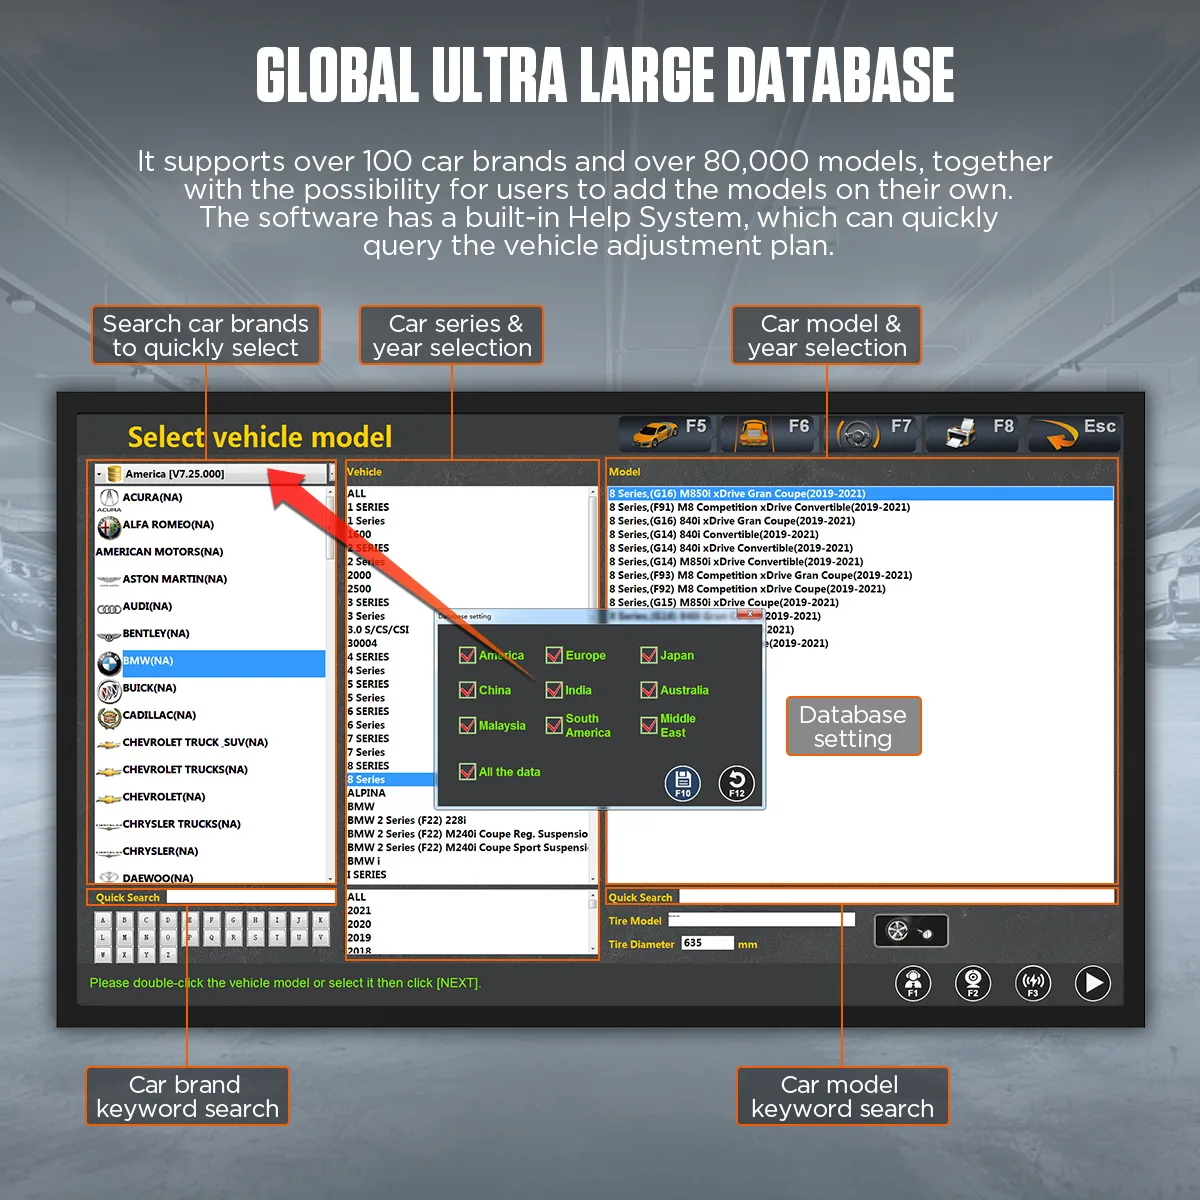
Pangkalan Data Global yang Luas: Penjajar Roda XC508 3D menyokong lebih 100 jenama automotif dan lebih 50,000 model kenderaan, dengan pilihan untuk pengguna menambah model tersuai.
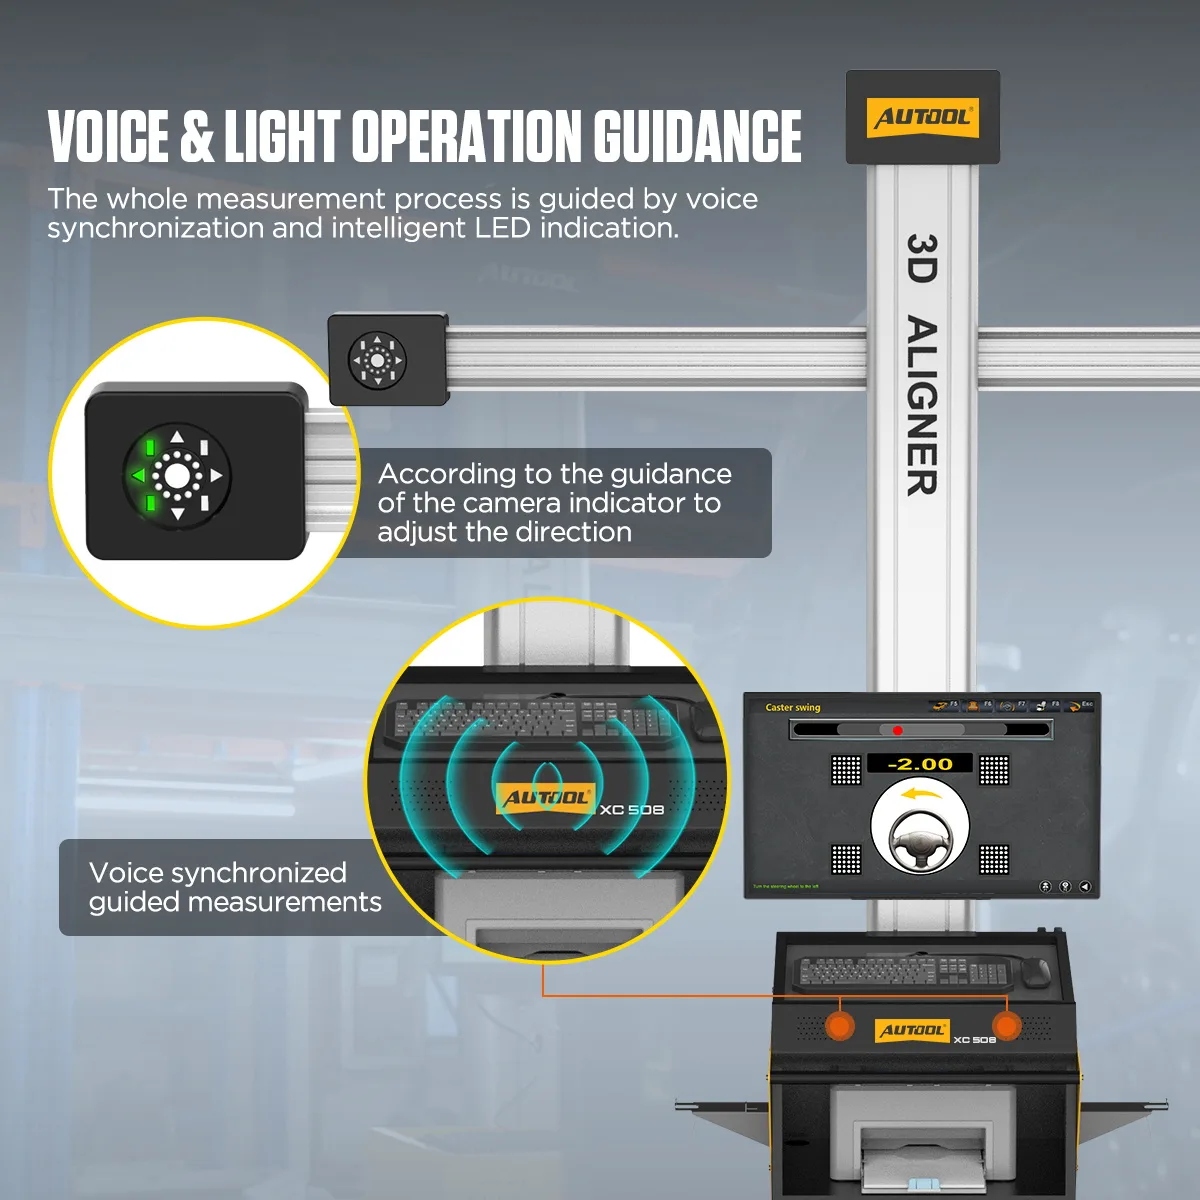
Operasi Berpandukan Suara dan Cahaya: Seluruh proses pengukuran dipandu oleh gesaan suara yang disegerakkan dan penunjuk LED pintar.
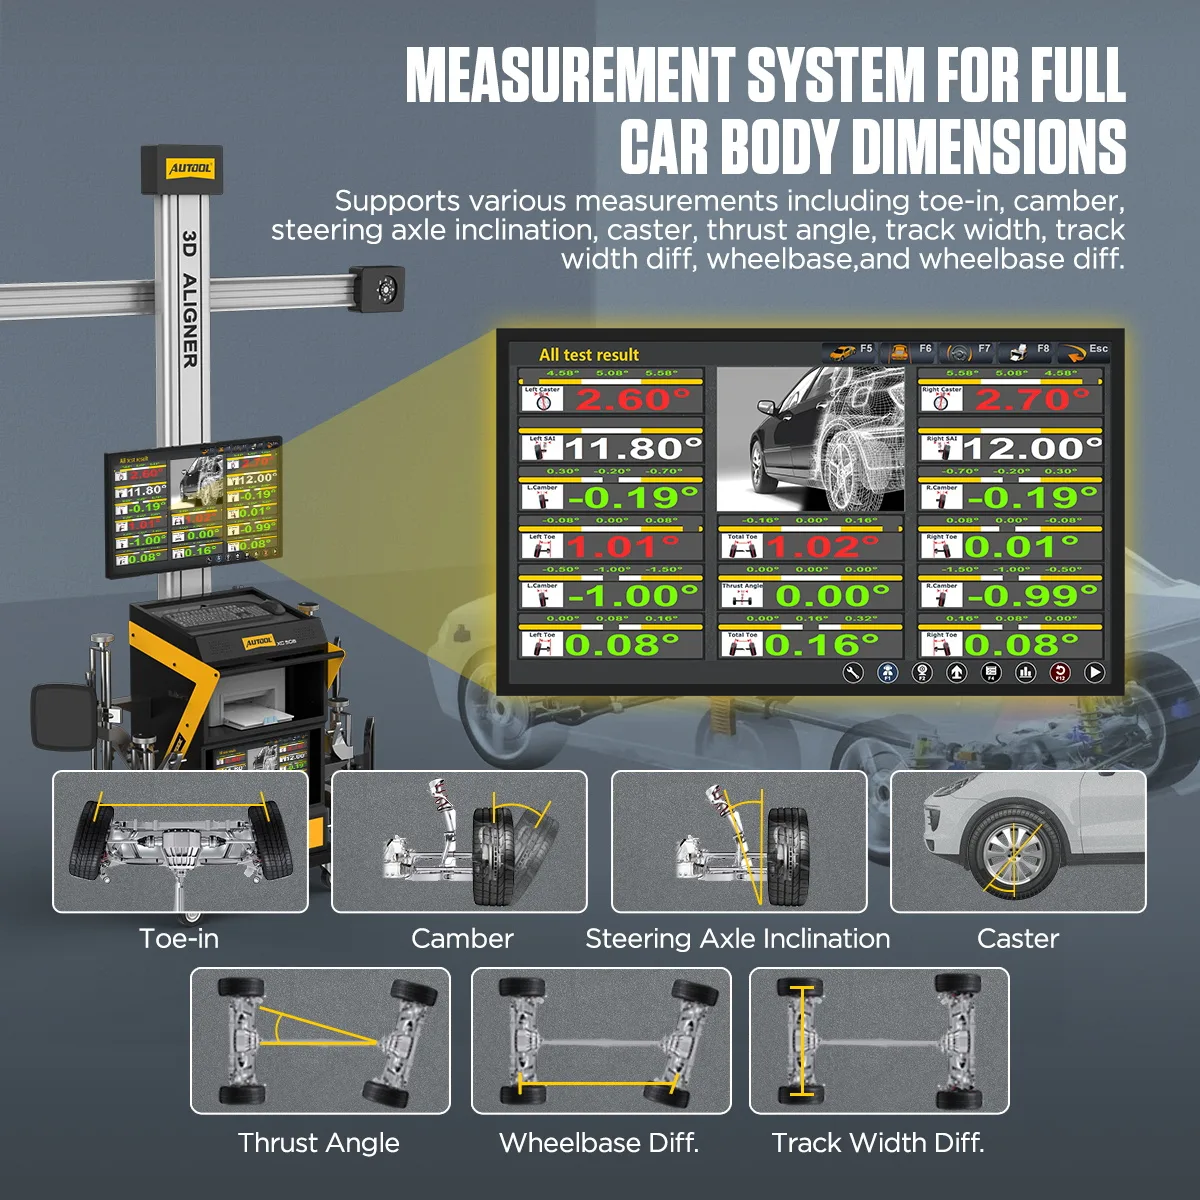
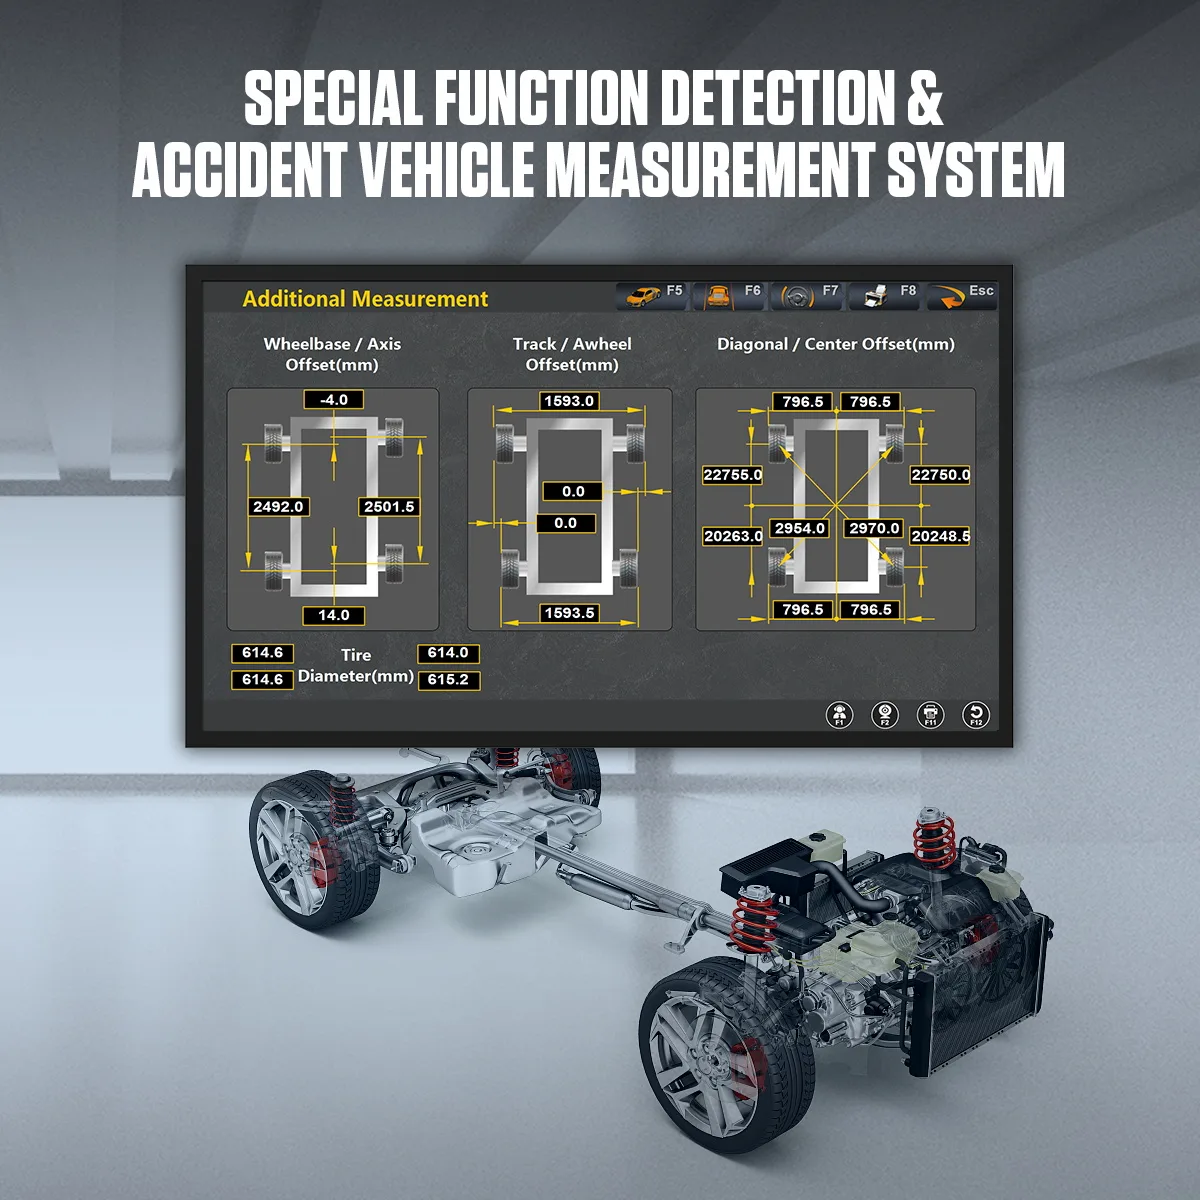
Sistem Pengukuran Dimensi Penuh Kenderaan: Penjajar roda menyokong pelbagai pengukuran, termasuk toe-in, sudut camber, kecondongan paksi stereng, caster, sudut tujah, lebar trek, perbezaan lebar trek, jarak roda dan perbezaan jarak roda.
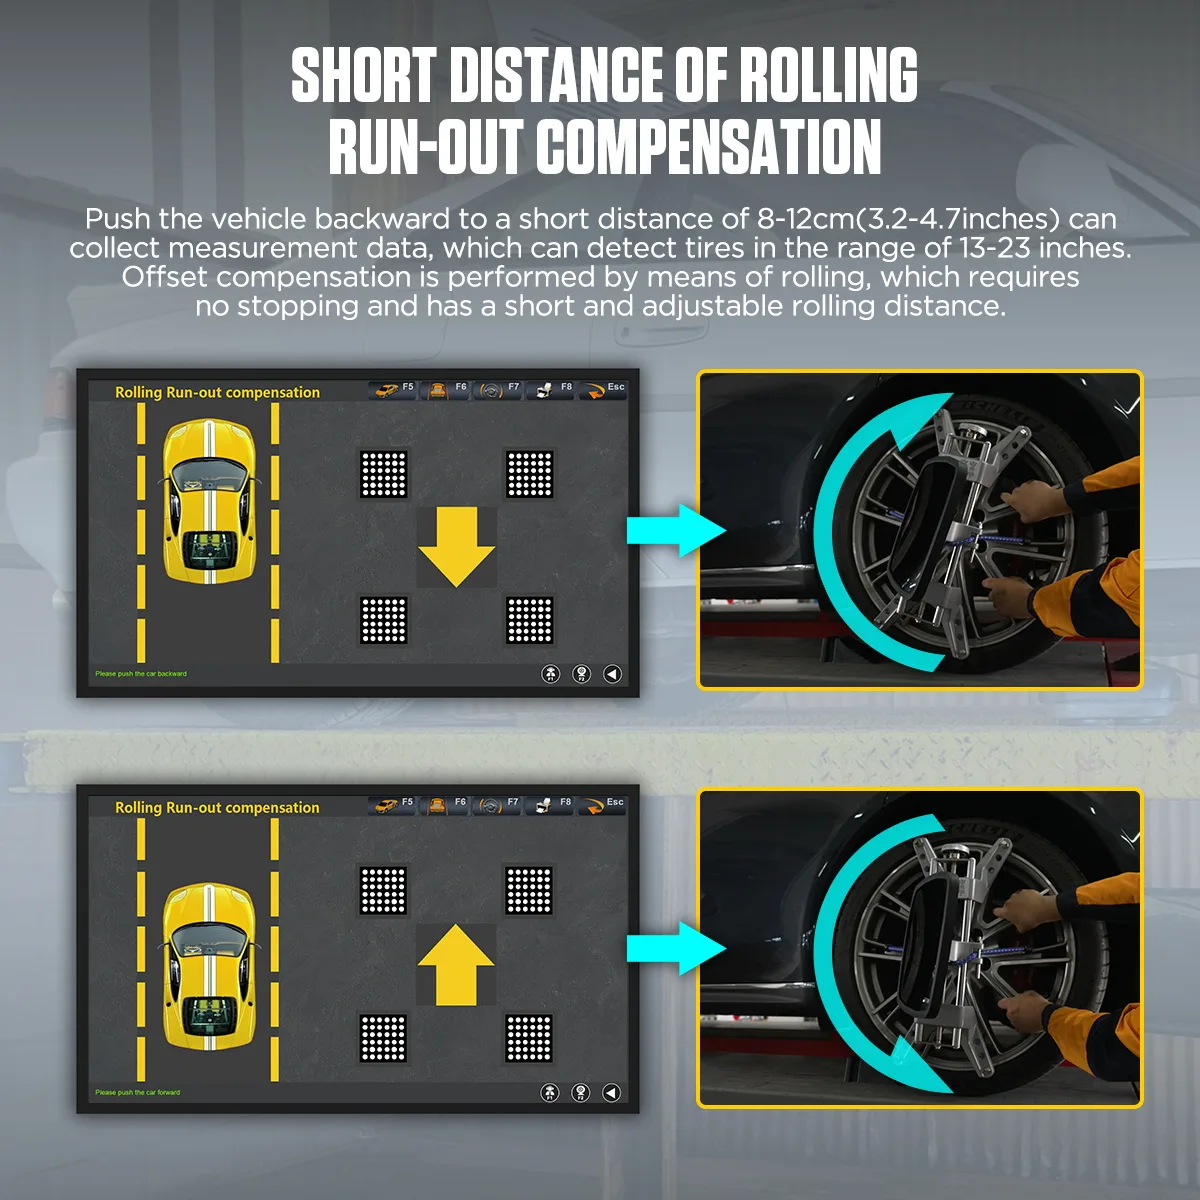
Pampasan Sisihan Bergolek Jarak Pendek: Dengan melungsurkan kenderaan ke belakang hanya 8-12 cm (3.2-4.7 inci), data pengukuran dikumpulkan. Sistem ini membolehkan pampasan sisihan untuk tayar bersaiz 13 hingga 23 inci melalui pergerakan melungsur, tanpa perlu berhenti. Jarak luncuran adalah pendek dan mudah dikawal.
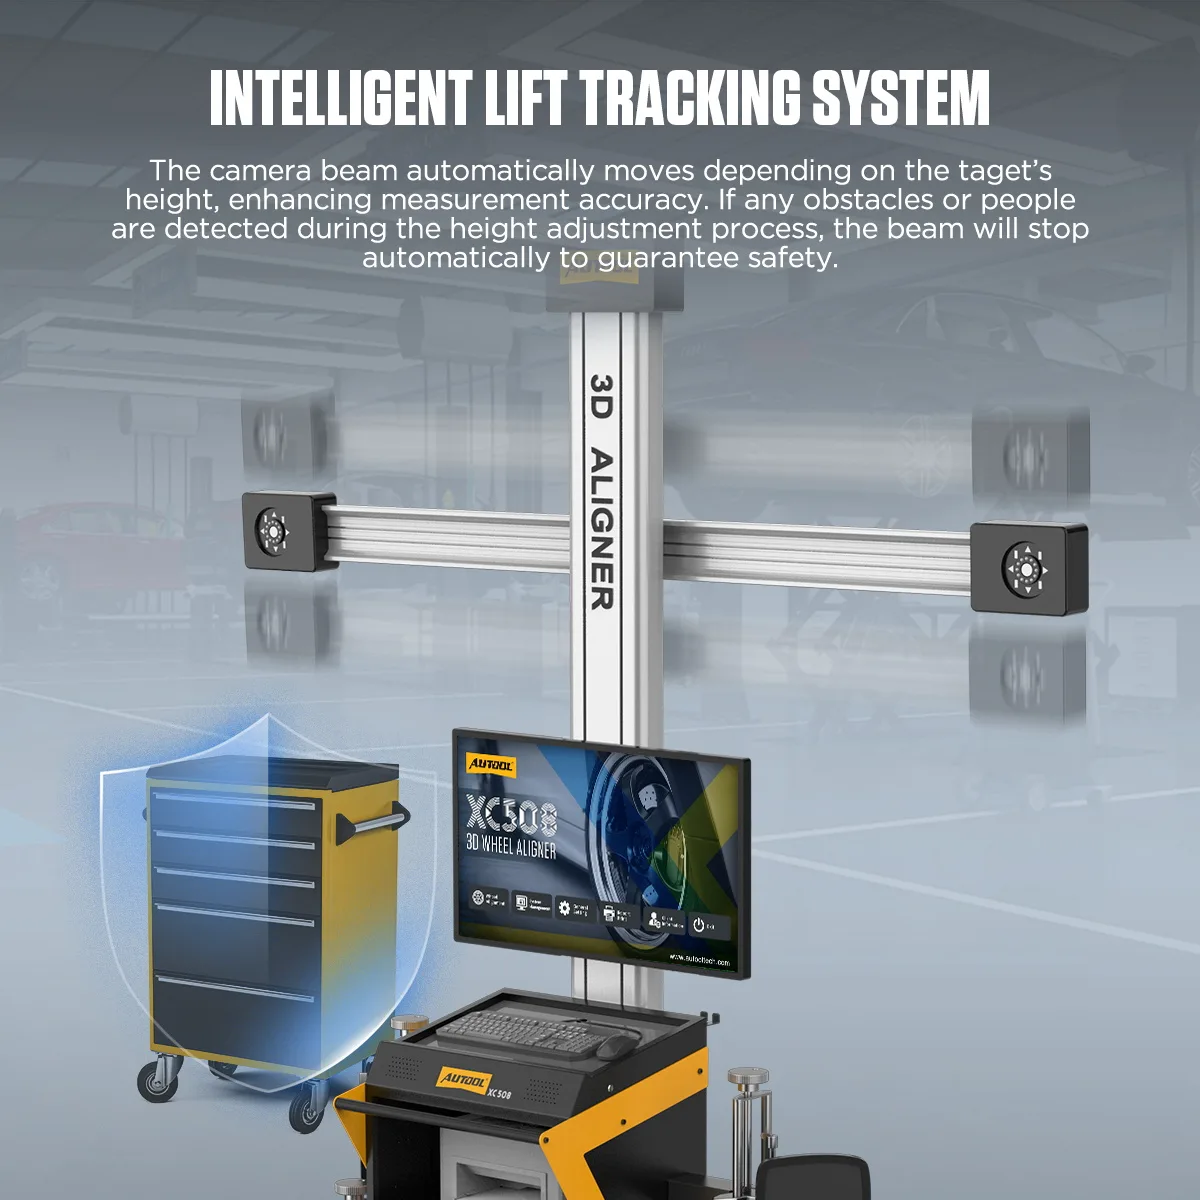
Sistem Penjejakan Ketinggian Pintar: Pancaran kamera melaras secara automatik mengikut ketinggian sasaran, meningkatkan ketepatan pengukuran. Jika sebarang halangan atau kakitangan dikesan semasa pelarasan ketinggian, pancaran berhenti secara automatik untuk memastikan keselamatan.
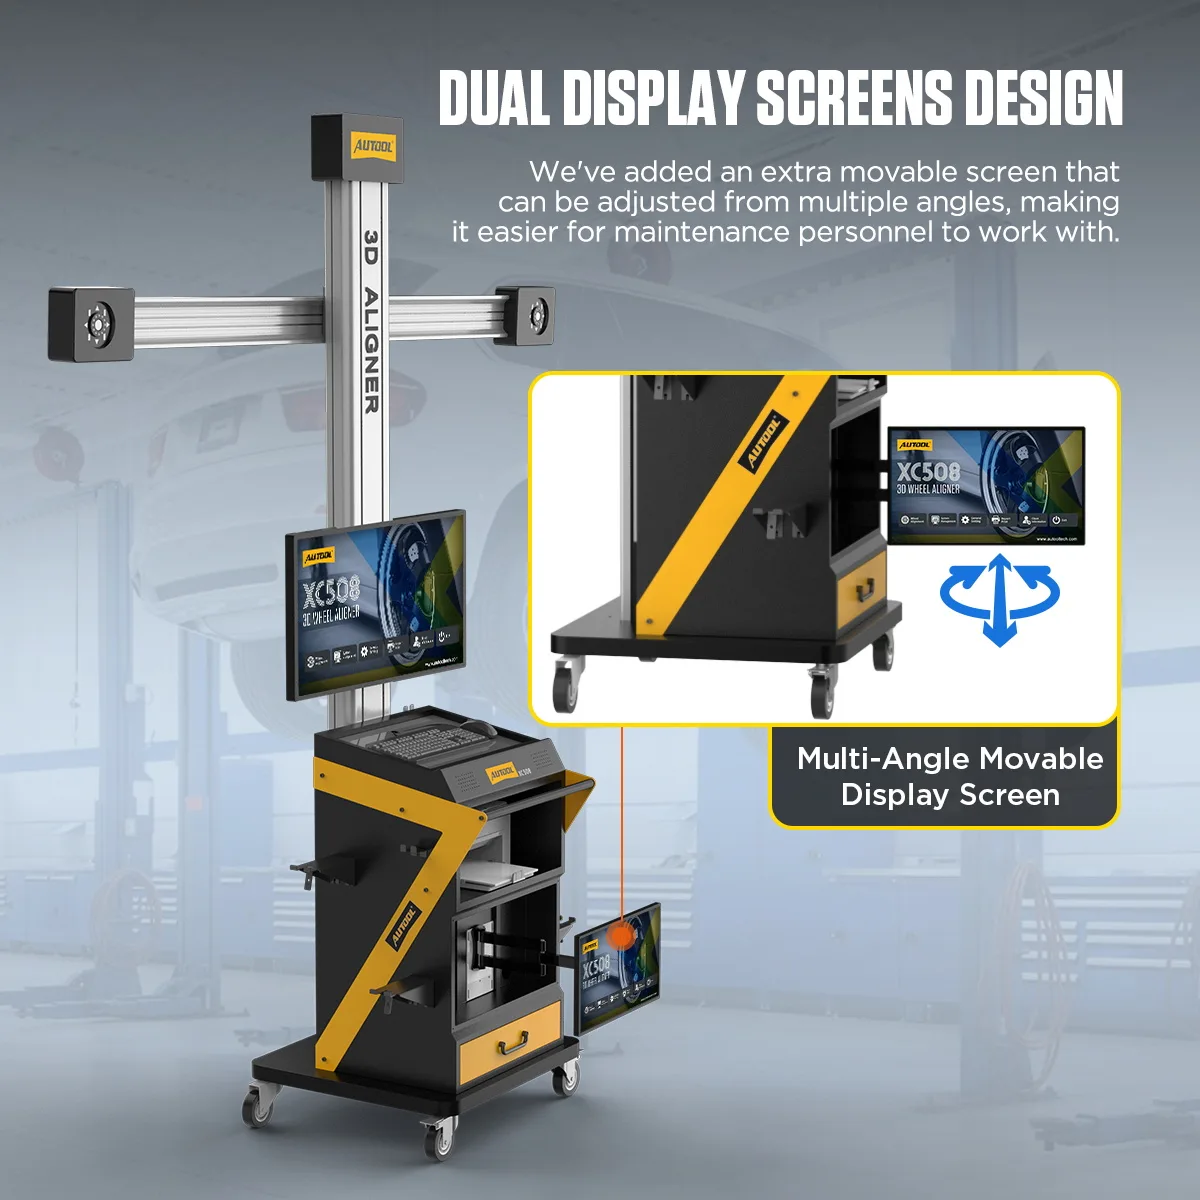
Reka Bentuk Paparan Berkembar: Skrin boleh laras tambahan membolehkan pelbagai sudut tontonan, menjadikan kerja penyelenggaraan lebih mudah.
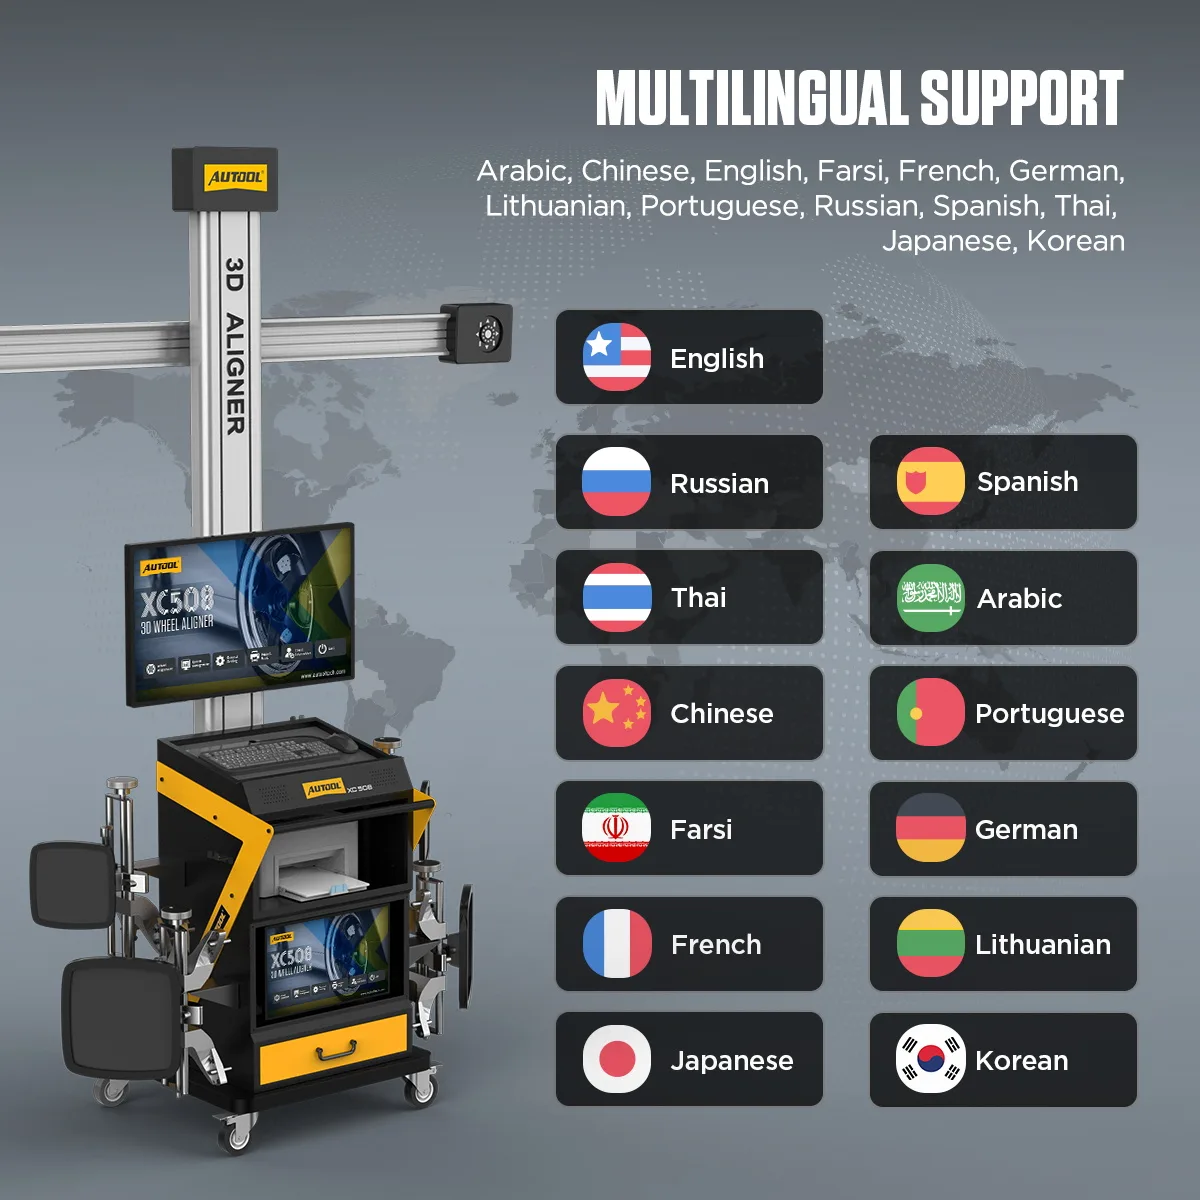
Sokongan Pelbagai Bahasa: Alat penjajaran dan pengimbangan roda menyokong pelbagai bahasa, termasuk Cina, Inggeris, Sepanyol, Rusia, Jerman, Farsi, Arab, Lithuania, Jepun, Perancis, Thai, Portugis dan Korea.
Waranti tiga tahun: Untuk kerosakan yang disebabkan oleh faktor bukan manusia, AUTOOL berjanji untuk menyediakan alat ganti percuma dalam tempoh tiga tahun. Jika anda mempunyai sebarang permintaan, sila hubungi kami dan kami akan membalas dengan segera dalam masa 24 jam.
Langkah Operasi
Prosedur Pengendalian Penjajar Roda
Periksa dan pasang pin pengunci plat meja putar dan plat gelincir sisi, letakkan jambatan peralihan, kemudian pandu kenderaan perlahan-lahan ke atas platform.
1. Letakkan kenderaan pada platform, pastikan kenderaan berada dalam kedudukan lurus ke hadapan, dengan roda hadapan di tengah meja putar. Selepas meletakkan kenderaan, luruskan roda hadapan, matikan suis pencucuhan dan aktifkan brek tangan. Letakkan blok brek pada roda belakang untuk mengelakkan kenderaan tergelincir, kemudian lepaskan brek tangan.
2. Periksa dengan teliti semua komponen casis, termasuk busing, galas, tulang ladam, sambungan bola, penyerap hentak, hujung rod ikat dan komponen stereng untuk sebarang kelonggaran atau kehausan. Selain itu, periksa tekanan tayar, spesifikasi tayar dan pastikan corak bunga kedua-dua tayar hadapan adalah sama, dengan kedalaman bunga tayar belakang yang konsisten.
3. Pasang keempat-empat pengapit roda dan plat sasaran pada tayar yang berkaitan. Ketuk pengapit dengan perlahan untuk memastikan rahang terkunci dengan kukuh pada tempatnya, sejajar dengan lilitan luar rim. Plat sasaran hendaklah berserenjang dengan tanah.
4. Selepas memastikan semua kabel kuasa disambungkan dengan betul, hidupkan suis kuasa utama kabinet. Setelah komputer bermula dan desktop sistem dipaparkan, klik ikon perisian penjajaran untuk masuk ke perisian.
5. Klik pilihan pengesanan penjajaran untuk memasuki antara muka pemilihan kenderaan. Dalam skrin pemilihan kenderaan, pilih pengeluar, siri dan model kenderaan yang berkaitan, atau cari data kenderaan dengan cepat mengikut pengeluar dan model. Klik “Seterusnya” untuk meneruskan ke skrin pemantauan sasaran.
6. Setelah berada dalam antara muka pemantauan sasaran, periksa sama ada imej sasaran dipaparkan dengan betul.
7. Keempat-empat imej sasaran hendaklah berada di tengah-tengah kawasan paparan, baik secara menegak mahupun mendatar.
8. Dalam kawasan paparan nilai imej di bahagian atas kiri kedua-dua imej, nilai kecerahan dipaparkan: nilai rujukan atas sepatutnya antara 200-240, dan nilai bawah sepatutnya antara 160-200. Jika nilai berada di luar julat ini atau terlalu rendah, klik butang “Tetapan Masa Pendedahan” di bahagian bawah kanan antara muka untuk memasuki skrin pelarasan dan membuat pembetulan.
9. Dalam kawasan paparan imej di bahagian atas kiri kedua-dua imej, nilai imej sepatutnya berakhir dengan nombor 21. Jika tidak, periksa kebersihan sasaran atau kanta kamera.
10. Selepas mengesahkan perkara di atas, klik “Next” untuk masuk ke antara muka pampasan bergolek.
11. Masuk ke antara muka pampasan bergolek dan ikut arahan untuk menolak kenderaan bagi pengukuran data. Selepas menolak kenderaan, data toe-in hadapan dan camber untuk keempat-empat roda akan dipaparkan. Antara muka ini menyediakan paparan data masa nyata. Jika pengukuran kingpin tidak diperlukan, anda boleh membandingkan data penjajaran empat roda dalam antara muka ini untuk mendiagnosis sebarang masalah pada kenderaan dan membuat pelarasan yang perlu. (Sebelum membuat pelarasan, tanggalkan pin pengunci meja putar dan papan gelincir sisi, dan gunakan pendakap stereng untuk mengunci stereng). Untuk menguji kingpin, klik “Seterusnya” untuk memasuki pengukuran kingpin.
12. Selepas masuk ke pengukuran kingpin (pastikan pin pengunci meja putar telah ditanggalkan, dan gunakan lekapan plat brek untuk mengunci brek), ikut gesaan untuk pengukuran kingpin. Setelah selesai, skrin data pengukuran kenderaan akan muncul secara automatik. Ini ialah antara muka paparan masa nyata. Dalam antara muka ini, bandingkan data penjajaran empat roda untuk mendiagnosis sebarang masalah pada kenderaan dan buat pelarasan yang diperlukan. (Sebelum membuat pelarasan, tanggalkan pin pengunci meja putar dan papan gelincir sisi, dan gunakan pendakap roda stereng untuk mengunci stereng). Selepas pelarasan, klik “Next” untuk masuk ke antara muka pencetakan laporan.
13. Dalam antara muka cetakan laporan, masukkan maklumat pelanggan seperti nama dan nombor plat lesen seperti yang diperlukan, kemudian simpan maklumat tersebut. Jika laporan diperlukan, klik butang “Cetak” dalam antara muka ini untuk mencetak laporan.
14. Selepas menyelesaikan kerja, keluar dari sistem perisian pengukuran dan kembali ke desktop, kemudian klik untuk mematikan. Tanggalkan pengapit roda daripada kenderaan dan letakkan di lokasi yang ditetapkan. Elakkan daripada memukul, melanggar dengan kuat atau menjatuhkannya ke lantai.
15. Selepas itu, matikan bekalan kuasa komputer hos terlebih dahulu, kemudian matikan bekalan kuasa utama. Pandu kenderaan keluar dari platform dan bersihkan kawasan tersebut.
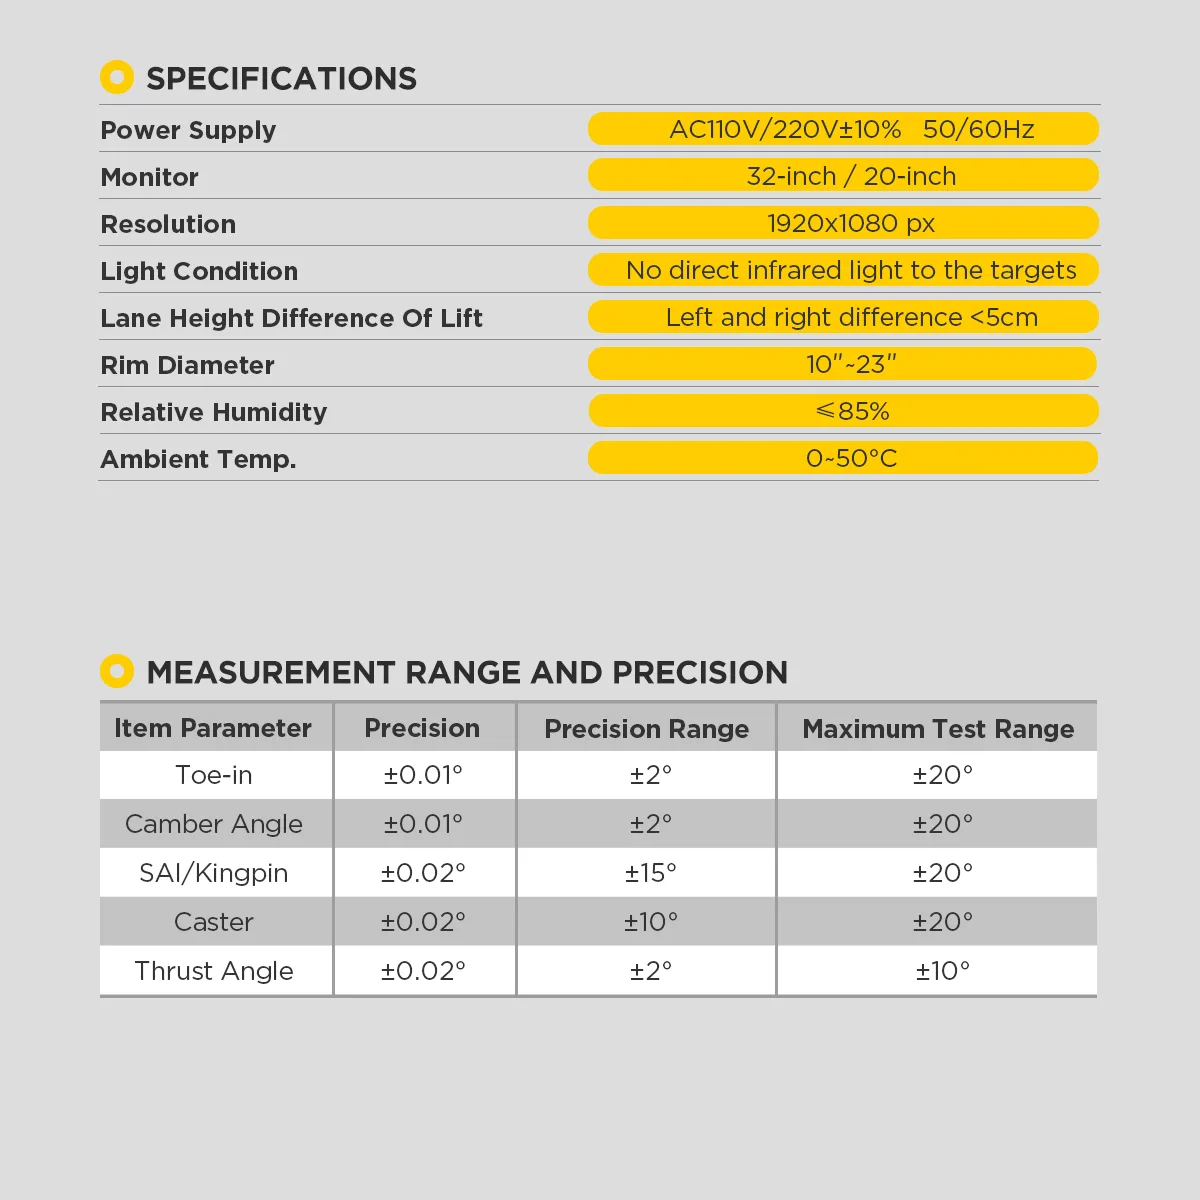
Spesifikasi
Data teknikal
| XC508 (Jadual 1) | |
| Bekalan Kuasa | AC110V/220V±10% 50/60HZ |
| Monitor | 32 inci/ 20 inci |
| Resolusi | 1920x1080px |
| Keadaan Cahaya | Tiada cahaya inframerah terus ke sasaran |
| Perbezaan Ketinggian Lorong Lif | Perbezaan kiri dan kanan <5cm |
| Diameter Rim | 10~23 inci |
| Kelembapan Relatif | ≤85% |
| Suhu Ambien | 0~50°C (32~122°F) |
| XC508 (Jadual 2) | |||
| Parameter Item | Ketepatan | Julat Ketepatan | Julat Ujian Maksimum |
| Toe-in | ±0.01° | ±2° | ±20° |
| Sudut Camber | ±0.01° | ±2° | ±20° |
| SAI/Kingpin | ±0.02° | ±15° | ±20° |
| Roda Kasar | ±0.02° | ±10° | ±20° |
| Sudut Tujah | ±0.02° | ±2° | ±10° |
Video
Lihat XC508 beraksi
 Mainkan video: AUTOOL XC508 3D Wheel Aligner
AUTOOL XC508 3D Penjajar Roda
Sokongan
Manual & muat turun
Lain-lain
AUTOOL-XC508.png
Perisian / firmware
AUTOOL-XC508-Software-UpdateV7.42.000-–-January-2025.zip
Pustaka sokongan
Manual pengguna untuk XC508
Pustaka sokongan
Perisian & kemas kini untuk XC508
Lagi dalam kategori ini
Produk berkaitan
 Baharu
 Baharu
Khidmat Untuk Tayar
TCA505 / TCA506 Siri Penukar Tayar dengan Lengan Bantuan Condong ke Belakang
- 12″-26″
- 10″-24″
 Baharu
 Baharu
 Baharu
 Baharu
 Baharu
Peralatan Mengangkat
Lif Dua Tiang Lantai Bersih Standard Eropah ATL-4.5DW 4.5 Tan (Versi Lebar)
- 4500 kg
- 95-1990 mm